Bearing (Yön/Azimut) Hesaplayıcı: İki Koordinat Arasındaki Pusula Yönü (Online Araç)
🧭 Giriş: Mesafe Nereye Gideceğini Söylemez, Yön Söyler
İki coğrafi nokta arasındaki ilişkiyi tam olarak tanımlamak için iki büyüklük gerekir: aralarındaki mesafe ve birinden diğerine bakan yön. Daha önce yayınladığımız mesafe hesaplama aracı, iki koordinat arasındaki uzaklığı metre ve kilometre cinsinden veriyordu; ancak uzaklık tek başına bir dronu, bir gemiyi veya bir yürüyüşçüyü hedefe götürmeye yetmez. “Hedef 4.2 kilometre uzakta” bilgisi, “hangi yöne gideceğim?” sorusunu cevapsız bırakır. İşte bu boşluğu dolduran büyüklük bearing, yani yön açısı veya azimuttur.
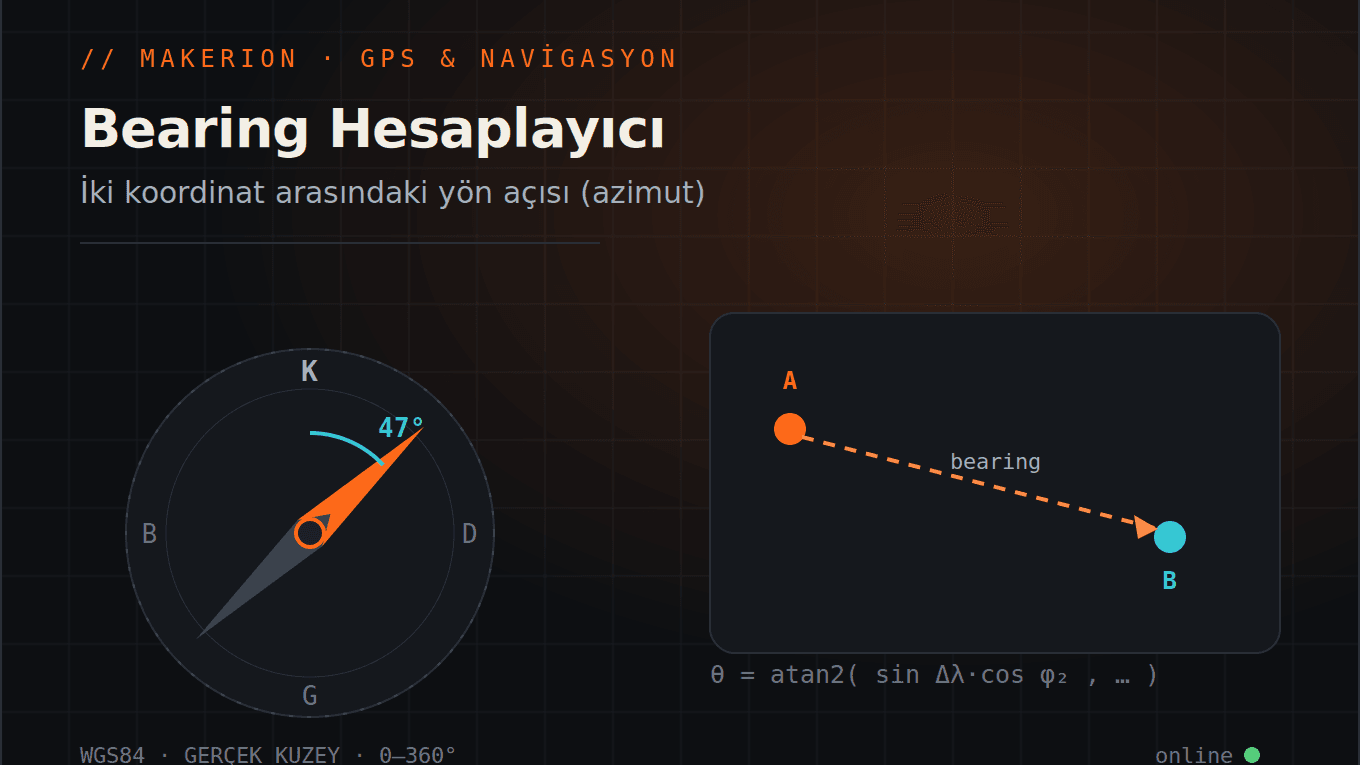
Bearing, bir başlangıç noktasından bir hedef noktasına bakıldığında, kuzeyden saat yönünde ölçülen açıdır ve 0 ile 360 derece arasında değer alır. 0° (ve 360°) tam kuzeyi, 90° doğuyu, 180° güneyi, 270° batıyı gösterir. Bir drone’un otonom uçuş planlamasından, bir denizcinin seyir rotasına, bir yürüyüşçünün pusula navigasyonundan, bir anten kurulumunda uydu veya baz istasyonu yönünün bulunmasına kadar sayısız senaryoda bu açıya ihtiyaç duyulur. Bu araç, iki noktanın enlem ve boylam değerlerinden başlangıç bearing’ini (initial bearing) hesaplar ve sonucu hem derece olarak hem de pusula yönü (K, KD, D, GD…) olarak sunar; böylece mesafe aracıyla birlikte kullanıldığında tam bir navigasyon çözümü ortaya çıkar.
🧭 Bearing (Yön/Azimut) Hesaplayıcı
📐 Bearing (Azimut) Nedir? Tanım ve Kavramlar
Bearing, kelime anlamıyla “yönelim” demektir ve navigasyonda bir referans yönüne göre ölçülen açısal sapmayı ifade eder. En yaygın kullanılan biçimi gerçek bearing (true bearing), yani coğrafi kuzeyi (gerçek kuzey) referans alan ve saat yönünde ölçülen 0–360° aralığındaki azimut değeridir. Bu, bu aracın hesapladığı değerdir.
Burada önemli bir ayrım vardır: gerçek kuzey (coğrafi kuzey, Dünya’nın dönme ekseninin kuzey ucu) ile manyetik kuzey (bir pusulanın gösterdiği, Dünya’nın manyetik alanının yönü) aynı şey değildir. İkisi arasındaki açısal fark “manyetik sapma” (declination) olarak adlandırılır ve bulunduğunuz coğrafi konuma göre değişir. Bu araç gerçek kuzeye göre bearing hesaplar; eğer sonucu bir fiziksel manyetik pusolayla karşılaştıracaksanız, bölgenizin manyetik sapma değerini ayrıca hesaba katmanız gerekir. Çoğu dijital navigasyon sistemi (GPS, drone yer istasyonu yazılımları) zaten gerçek bearing ile çalıştığı için, bu aracın çıktısı doğrudan bu sistemlerle uyumludur.
Bir diğer kritik kavram başlangıç bearing’i (initial bearing) ile son bearing (final bearing) arasındaki farktır. Dünya küresel olduğu için iki nokta arasındaki en kısa yol düz bir çizgi değil, bir “büyük daire” (great circle) yayıdır. Bu yay boyunca ilerledikçe yönünüz sürekli değişir. Başlangıç bearing’i, yolculuğun başındaki yönü; son bearing ise hedefe varıştaki yönü ifade eder. Kısa mesafelerde bu ikisi neredeyse aynıdır, ancak kıtalararası mesafelerde belirgin biçimde farklılaşır. Bu araç, pratikte en çok ihtiyaç duyulan değer olan başlangıç bearing’ini hesaplar.
🧮 Bearing Nasıl Hesaplanır? Formül ve Matematik
İki nokta arasındaki başlangıç bearing’i, küresel trigonometri kullanılarak hesaplanır. Enlem ve boylam değerleri önce radyana çevrilir, ardından iki nokta arasındaki boylam farkı (Δλ) üzerinden aşağıdaki formül uygulanır:
θ = atan2( sin(Δλ) × cos(φ₂), cos(φ₁) × sin(φ₂) − sin(φ₁) × cos(φ₂) × cos(Δλ) )
Burada φ₁ ve φ₂ sırasıyla başlangıç ve hedef noktanın enlemleri, Δλ ise boylam farkıdır. Formülün kalbinde yer alan atan2 fonksiyonu, standart arktanjant fonksiyonundan farklı olarak sonucun hangi çeyrek dairede olduğunu doğru biçimde belirler; bu sayede yön açısı, dört yönün tamamını kapsayacak şekilde doğru çıkar. Hesaplamanın sonucu radyan cinsinden ve −180° ile +180° aralığında çıkar; bu değer, pusula gösterimine uygun 0–360° aralığına normalize edilir. Araç tüm bu adımları arka planda yürütür: koordinatları radyana çevirir, atan2 ile açıyı bulur, dereceye çevirir ve 0–360° aralığına normalize ederek size hem sayısal açıyı hem de buna karşılık gelen pusula yönünü sunar.
🎯 Bearing Değeri Pusula Yönüne Nasıl Çevrilir?
Sayısal bir açı (örneğin 47°) çoğu zaman tek başına yeterlidir, ancak insan sezgisi için bu değeri bir pusula yönüne çevirmek faydalıdır. Pusula gülü (compass rose) 360 dereceyi yaygın olarak 8 veya 16 ana yöne böler. 8 yönlü sistemde her yön 45 derecelik bir dilimi kapsar: Kuzey (K) 337.5°–22.5° arası, Kuzeydoğu (KD) 22.5°–67.5° arası, Doğu (D) 67.5°–112.5° arası ve bu şekilde devam eder. 16 yönlü sistem ise Kuzey-Kuzeydoğu (KKD), Doğu-Kuzeydoğu (DKD) gibi ara yönleri de ekleyerek her dilimi 22.5 dereceye düşürür ve daha hassas bir sözel tanım sağlar. Bu araç, hesapladığı açıyı hem 16 yönlü pusula gösterimine çevirir hem de görsel bir pusula ibresiyle yönü gösterir; böylece hem teknik (sayısal) hem de sezgisel (görsel) bir okuma elde edersiniz.
🚁 Nerelerde Kullanılır? Pratik Senaryolar
Bearing hesaplaması, teorik bir egzersiz değil, sahada doğrudan karşılığı olan bir araçtır. Otonom drone uçuşlarında, bir waypoint’ten diğerine giden rota planlanırken aracın hangi yöne döneceği bearing ile belirlenir; uçuş kontrol kartları bu açıyı kullanarak yön düzeltmesi yapar. Denizcilik ve havacılıkta, bir rota çizilirken her bacak (leg) için bearing hesaplanır ve seyir bu açılara göre yürütülür. Amatör telsizcilik ve uydu takibinde, yönlü bir anteni doğru hedefe çevirmek için hedefin bearing’i bilinmelidir. Arazi ölçümü ve haritacılıkta, iki nokta arasındaki yön açısı temel bir veridir. Hatta dağcılık ve doğa yürüyüşlerinde, harita ve pusula ile yön bulurken bu hesaplama hayati önem taşır. Tüm bu senaryolarda, mesafe aracıyla bu bearing aracını birlikte kullanmak, “ne kadar uzakta ve hangi yönde” sorusunun tam cevabını verir.
✅ Sonuç
Mesafe ve yön, bir navigasyon probleminin iki yarısıdır; biri olmadan diğeri eksik kalır. Bearing, yani iki nokta arasındaki yön açısı, gerçek kuzeyden saat yönünde ölçülen 0–360° aralığında bir değerdir ve otonom drone uçuşundan denizciliğe, anten yönlendirmesinden doğa yürüyüşüne kadar her navigasyon senaryosunun temel taşıdır. Bu hesaplama, Dünya’nın küresel geometrisini dikkate alan küresel trigonometriyle, atan2 fonksiyonu kullanılarak yapılır ve sonuç hem sayısal açı hem de pusula yönü olarak ifade edilebilir. Yukarıdaki araç, iki koordinatın enlem ve boylamından başlangıç bearing’ini anında hesaplar ve görsel bir pusulayla sunar. Daha önce paylaştığımız mesafe hesaplama aracıyla birlikte kullanıldığında, elinizde iki nokta arasındaki hem uzaklığı hem de yönü veren eksiksiz bir navigasyon çözümü olur. Yalnızca unutulmaması gereken nokta, bu değerin gerçek kuzeye göre olduğudur; manyetik pusula ile karşılaştırma yapılacaksa bölgesel manyetik sapmanın hesaba katılması gerekir.
❓ Bu Yazı Hangi Soruları Cevaplıyor?
- Bearing (yön açısı / azimut) nedir ve nasıl hesaplanır?
- İki GPS koordinatı arasındaki pusula yönü nasıl bulunur?
- Gerçek kuzey ile manyetik kuzey arasındaki fark nedir?
- Başlangıç bearing’i ile son bearing arasındaki fark nedir?
- Bearing açısı pusula yönüne (K, KD, D…) nasıl çevrilir?
- atan2 fonksiyonu bearing hesabında neden kullanılır?
- Drone otonom uçuşunda yön açısı nasıl kullanılır?
- Mesafe ve yön birlikte nasıl bir navigasyon çözümü oluşturur?