Drone İtki/Ağırlık (Thrust-to-Weight) Oranı Hesaplayıcı: FPV ve Multirotor İçin Online Araç
🚁 Giriş: Bir Dronun Uçup Uçmayacağını Belirleyen Tek Sayı
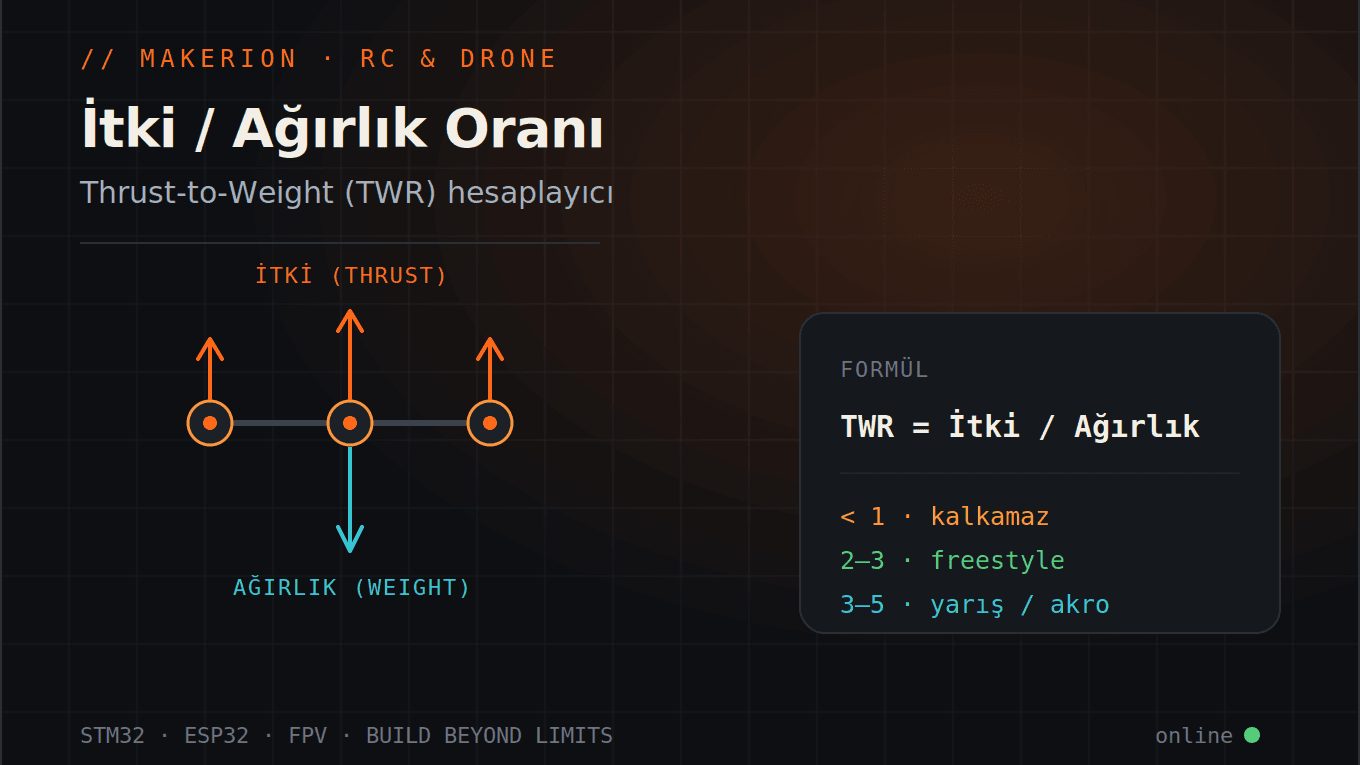
Bir multirotor veya FPV drone tasarımının başarısını tek bir metrikle özetlemek gerekseydi, bu metrik neredeyse kesinlikle itki/ağırlık oranı (thrust-to-weight ratio, TWR) olurdu. Bu oran, aracın tüm motorlarının tam gaz altında ürettiği toplam itkinin, aracın kalkış ağırlığına bölünmesiyle elde edilen boyutsuz bir sayıdır. Basitçe ifade etmek gerekirse: dronun kendini havada ne kadar “fazlasıyla” kaldırabildiğini gösterir. TWR değeri 1’in altındaysa araç yerden hiç kalkamaz; 1’e eşitse ancak havada asılı kalabilir (hover) ama hiçbir manevra yapamaz; 1’in belirgin biçimde üstündeyse artık gerçek bir uçuş kabiliyeti ve manevra payı ortaya çıkar.
İtki/ağırlık oranı bu yüzden sadece “uçar mı, uçmaz mı” sorusunun değil, aynı zamanda “ne kadar çevik, ne kadar tepkisel, ne kadar akrobatik uçar” sorusunun da cevabıdır. Bu araç, motor başına ürettiğiniz itkiyi, motor sayısını ve aracınızın toplam kalkış ağırlığını girerek TWR değerini saniyeler içinde hesaplamanızı ve bu değerin uçuş karakteristiği açısından ne anlama geldiğini yorumlamanızı sağlar.
⚖️ Drone İtki/Ağırlık Oranı Hesaplayıcı
⚖️ İtki/Ağırlık Oranı Tam Olarak Nedir? (Teorik Temel)
Fiziksel olarak bir dronun havada dengede kalabilmesi için, motorlarının ürettiği toplam yukarı yönlü itki kuvvetinin, yerçekiminin araca uyguladığı aşağı yönlü ağırlık kuvvetini dengelemesi gerekir. Newton’un ikinci yasası gereği, aracın dikey ivmelenmesi net kuvvetle doğru orantılıdır. Toplam itki tam olarak ağırlığa eşit olduğunda (TWR = 1) net kuvvet sıfırdır ve araç ancak mevcut irtifasını koruyabilir; buna “asılı kalma” (hover) durumu denir.
Kritik nokta şudur: Bir multirotor havada asılı kalırken zaten toplam itkinin bir kısmını ağırlığını taşımak için harcar. Örneğin TWR değeri 2 olan bir araç, hover için toplam itki kapasitesinin yalnızca yarısını (%50 gaz) kullanır; geri kalan yarısını tırmanma, hızlanma ve açısal manevralar için “yedek güç” olarak elinde tutar. İşte bu yedek güç payı, dronun çevikliğini doğrudan belirler. TWR ne kadar yüksekse, pilotun emrindeki manevra rezervi o kadar büyük olur. Bu araç, girdiğiniz değerlerden yalnızca oranı değil, aynı zamanda tahmini hover gaz yüzdesini de hesaplayarak bu yedek güç payını somut biçimde görmenizi sağlar.
🧮 Araç Hangi Formülü Kullanıyor?
Hesaplamanın temelinde yatan bağıntı sade ve şeffaftır. Önce tüm motorların ürettiği toplam itki bulunur; bu, motor başına düşen itki ile motor sayısının çarpımıdır. Ardından bu toplam itki, aracın kalkış ağırlığına bölünerek boyutsuz oran elde edilir:
TWR = (Motor Başına İtki × Motor Sayısı) / Kalkış Ağırlığı
Burada dikkat edilmesi gereken en önemli mühendislik detayı birim tutarlılığıdır. İtki ve ağırlık aynı birimde ifade edilmelidir. Motor üreticileri itkiyi genellikle gram (g) cinsinden verir; bu yüzden aracın ağırlığını da gram cinsinden girmek en pratik yöntemdir. Bu araç tüm hesaplamayı gram bazında yürütür ve birim karışıklığından kaynaklanan hataları ortadan kaldırır. Ayrıca tahmini hover gaz yüzdesini, oranın tersinden (1/TWR × 100) hesaplayarak sunar; bu değer, aracın havada asılı kalmak için ne kadar gaz kullanacağının kabaca bir göstergesidir.
🎯 TWR Değeri Ne Anlama Geliyor? (Uçuş Karakteristiği)
İtki/ağırlık oranının sayısal değeri, doğrudan bir uçuş karakteristiğine karşılık gelir ve farklı uçuş türleri farklı TWR aralıkları gerektirir. TWR değeri 1’in altında olan bir araç kesinlikle kalkamaz; bu, tasarımın temelden yeniden ele alınması gereken bir durumdur. 1 ile 2 arasındaki değerler, ağır yük taşıyan platformlar, sinematik çekim dronları ve kararlı seyir uçuşu isteyen kurulumlar için uygundur; bu araçlar yumuşak ve öngörülebilir uçar ama çevik değildir. 2 ile 3 arasındaki değerler, çoğu genel amaçlı ve serbest stil (freestyle) FPV dronu için tatlı noktadır; hem yeterli manevra payı hem de kontrol edilebilir bir tepki sunar. 3 ile 5 arasındaki değerler yarış (racing) ve agresif akrobasi için tercih edilir; bu araçlar aşırı tepkisel ve son derece çeviktir ancak deneyimli pilot gerektirir. 5’in üzerindeki değerler ise ağır itkili yarış canavarlarına özgüdür ve genellikle acemi pilotlar için kontrol edilmesi zordur.
Bu araç, hesapladığı TWR değerini otomatik olarak bu kategorilerden birine yerleştirir ve sonucu renkli bir durum göstergesiyle yorumlar; böylece yalnızca bir sayı değil, o sayının pratikte ne anlama geldiğine dair anlık bir değerlendirme elde edersiniz.
🔧 Doğru Ölçüm İçin Nelere Dikkat Edilmeli?
Hesaplamanın gerçeği yansıtması için girdilerin doğru olması şarttır. Motor başına itki değeri, mutlaka kullanacağınız motor, pervane ve batarya (hücre sayısı) kombinasyonunun üretici itki tablosundan (thrust data) alınmalıdır; aynı motor, farklı pervane veya farklı hücre sayısıyla tamamen farklı itki üretir. İkinci kritik nokta, kalkış ağırlığının her şey dahil ölçülmesidir: gövde, motorlar, ESC’ler, uçuş kontrol kartı, batarya, kamera, VTX, anten, GoPro gibi ek yükler ve tüm kablolar dahil edilmelidir. Uçuşa hazır bu toplam ağırlığa “all-up weight” (AUW) denir ve TWR hesabının paydasını oluşturur.
Ayrıca unutulmamalıdır ki üretici itki değerleri ideal test koşullarında, yeni ve tam şarjlı bir batarya ile ölçülür. Batarya deşarj oldukça voltaj düşer, voltajla birlikte itki de azalır; dolayısıyla uçuşun sonuna doğru gerçek TWR, hesapladığınız değerin altına iner. Bu nedenle güvenli bir tasarım için hesapladığınız orana bir miktar pay bırakmak akıllıca bir mühendislik alışkanlığıdır.
✅ Sonuç
İtki/ağırlık oranı, bir dronun uçuş kabiliyetini ve karakterini belirleyen en temel tasarım metriğidir. 1’in altında bir değer kalkışın imkânsız olduğunu, 1 civarı bir değer yalnızca asılı kalmanın mümkün olduğunu, 2 ve üzeri değerler ise gerçek manevra kabiliyetinin başladığını gösterir. Yarış için yüksek, sinematik çekim için düşük TWR tercih edilir; doğru değer tamamen aracın amacına bağlıdır. Yukarıdaki hesaplayıcı, motor itkisi, motor sayısı ve kalkış ağırlığından bu kritik oranı ve tahmini hover gaz payını anında hesaplayarak tasarımınızı sahaya çıkmadan önce değerlendirmenizi sağlar. Yine de üretici itki değerlerinin ideal koşullara ait olduğunu ve batarya deşarjıyla gerçek itkinin düşeceğini akılda tutarak, hesaba her zaman bir güvenlik payı eklemek en sağlıklı yaklaşımdır.
❓ Bu Yazı Hangi Soruları Cevaplıyor?
- Drone itki/ağırlık oranı (thrust-to-weight) nedir ve nasıl hesaplanır?
- Bir dronun uçması için minimum TWR kaç olmalıdır?
- Freestyle, yarış ve sinematik dronlar için ideal TWR aralığı nedir?
- Hover için gereken gaz yüzdesi TWR’den nasıl bulunur?
- Motor itki değerini nereden ve nasıl doğru almalıyım?
- Kalkış ağırlığı (AUW) hesabına neler dahil edilir?
- TWR yüksek olması neden çeviklik demektir?
- Batarya deşarjı gerçek itkiyi nasıl etkiler?